基于PLC与光电传感控制的穴盘苗自动移栽装置设计及自动化控制系统开发
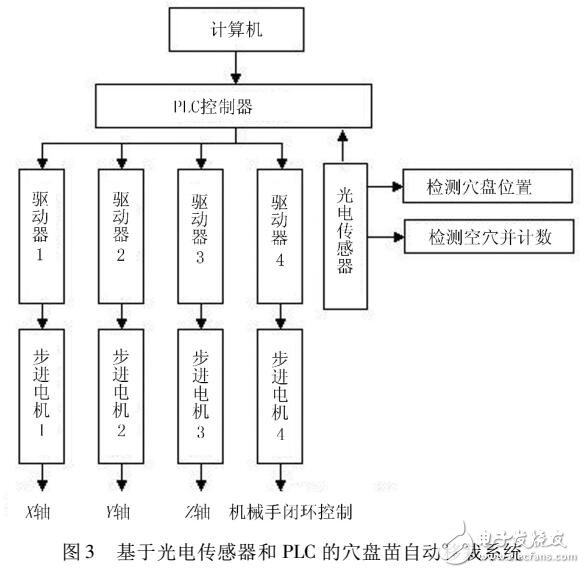
摘要\n\n针对设施农业中穴盘苗移栽环节劳动强度大、人工效率低、移栽质量不稳定等问题,本文设计了一种基于PLC与光电传感协同控制的穴盘苗自动移栽装置。系统以PLC为核心控制器,结合对射式光电传感器实时检测穴盘苗位置与输送状态,通过伺服驱动系统实现育苗穴盘的精确定位与移栽机械手的协调动作。文中详细阐述了装置的总体结构、硬件选型、控制系统架构及 программное обеспечение设计流程,并对关键控制策略进行了分析。实际运行结果表明,该装置移栽成功率达95%以上,单株移栽周期小于3秒,有效提升了移栽效率与自动化水平,为设施园艺装备的智能化升级提供了技术参考。\n\n## 1 引言\n\n随着设施农业的快速发展,穴盘育苗已成为蔬菜、花卉等作物种植的主要方式。从育苗穴盘到栽培田块的移栽环节目前仍大量依赖人工完成,不仅成本高昂,而且移栽质量受人为因素影响较大。传统半自动移栽机因穴盘规格多变、苗钵状态不一致,难以实现稳定可靠的自动化作业,因此研发一套成本适中、适应性强、定位精度高的自动移栽装置具有重要的现实意义。\n\nPLC(可编程逻辑控制器)以其可靠性高、抗干扰能力强、编程调试方便的特点,广泛应用于自动化生产线;而光电传感器兼具非接触检测、响应速度快、定位精度高等优势,非常适合穴盘苗这种柔性对象的在线检测。本设计将PLC控制与光电传感技术进行有机融合,开发了一套能够自动完成取苗、送苗、栽植全过程的移栽装置��控制系统,具有一定的工程应用价值。\n\n## 2 系统总体方案设计\n\n### 2.1 移栽装置机械结构\n\n自动移栽装置主要由以下几部分构成:(1)横向穴盘输送机构,用于将育苗穴盘依次送至取苗位;(2)纵向分度送苗机构,用于对齐苗钵行与取苗爪;(3)直角坐标式移栽机械手,完成幼苗的抓取、提升、平移与下落;(4)栽植机构及培土装置。整个机构采用链传动与同步带传动相结合的方式,保证运动平稳且易于电气实现同步控制。\n\n### 2.2 传感检测方案\n\n为实现取苗对象的准确定位,设计采用光电对射式传感与接近开关组合的方式:\n\n- 采用对射式光电传感器安装在穴盘通道两侧,利用苗钵遮挡或穴盘栅格边缘造成的光强变化,输出霍氿位置检测信号。它将信号传给PLC的高速计�✁口(如I0.0~I0.7),用作定位标定信号的基准。\n- 对输入的所有工位加机械限位,接近开关用于判断机械轴原点和端位,设定运动软限位备用保护的硬回路。\n\n 此方式不仅提高了穴盘边缘认边通断续亮或低压下降宽视野带反向特点满足从输送箱批量矩阵钵连续出扫分准寻工作机械方向模块要求联动—并且对深带有Φ Φ Xn XX方式能够感知,正确辨认与匹配传某去精到位对象辨识分类产生下一步真实移交即\
如若转载,请注明出处:http://www.5211huo.com/product/55.html
更新时间:2026-10-26 01:19:58